blog
•
2026年9月4日
•
51 次阅读
2026CUADC三项全能
cuadc
tech
穿越机
2026年CUADC的这个三项全能项目是新项目但又不是新项目,因为这是由去年的精准打击项目改进来的,而去年的精准打击项目就直接取消了
这个项目在今年CUADC中部赛区(8月5号-8号)举办
这个项目的特点就是穿越机竞速赛道和超精准投掷
它主要分为两个部分,首先是类似飞北的穿越机竞速障碍赛道,难度中下,耗时在1分钟以内。第二部分是精准投掷,要用同一架飞机把一个沙包投掷进入直径为15、20、30cm三个大小的桶其中之一,其中投中15cm的桶则将耗时乘上0.6的系数
所以要求很难,你的飞机需要能够像穿越机那样高速穿障,又要能够像俄乌战场上的航拍机那样精准悬停来投掷东西
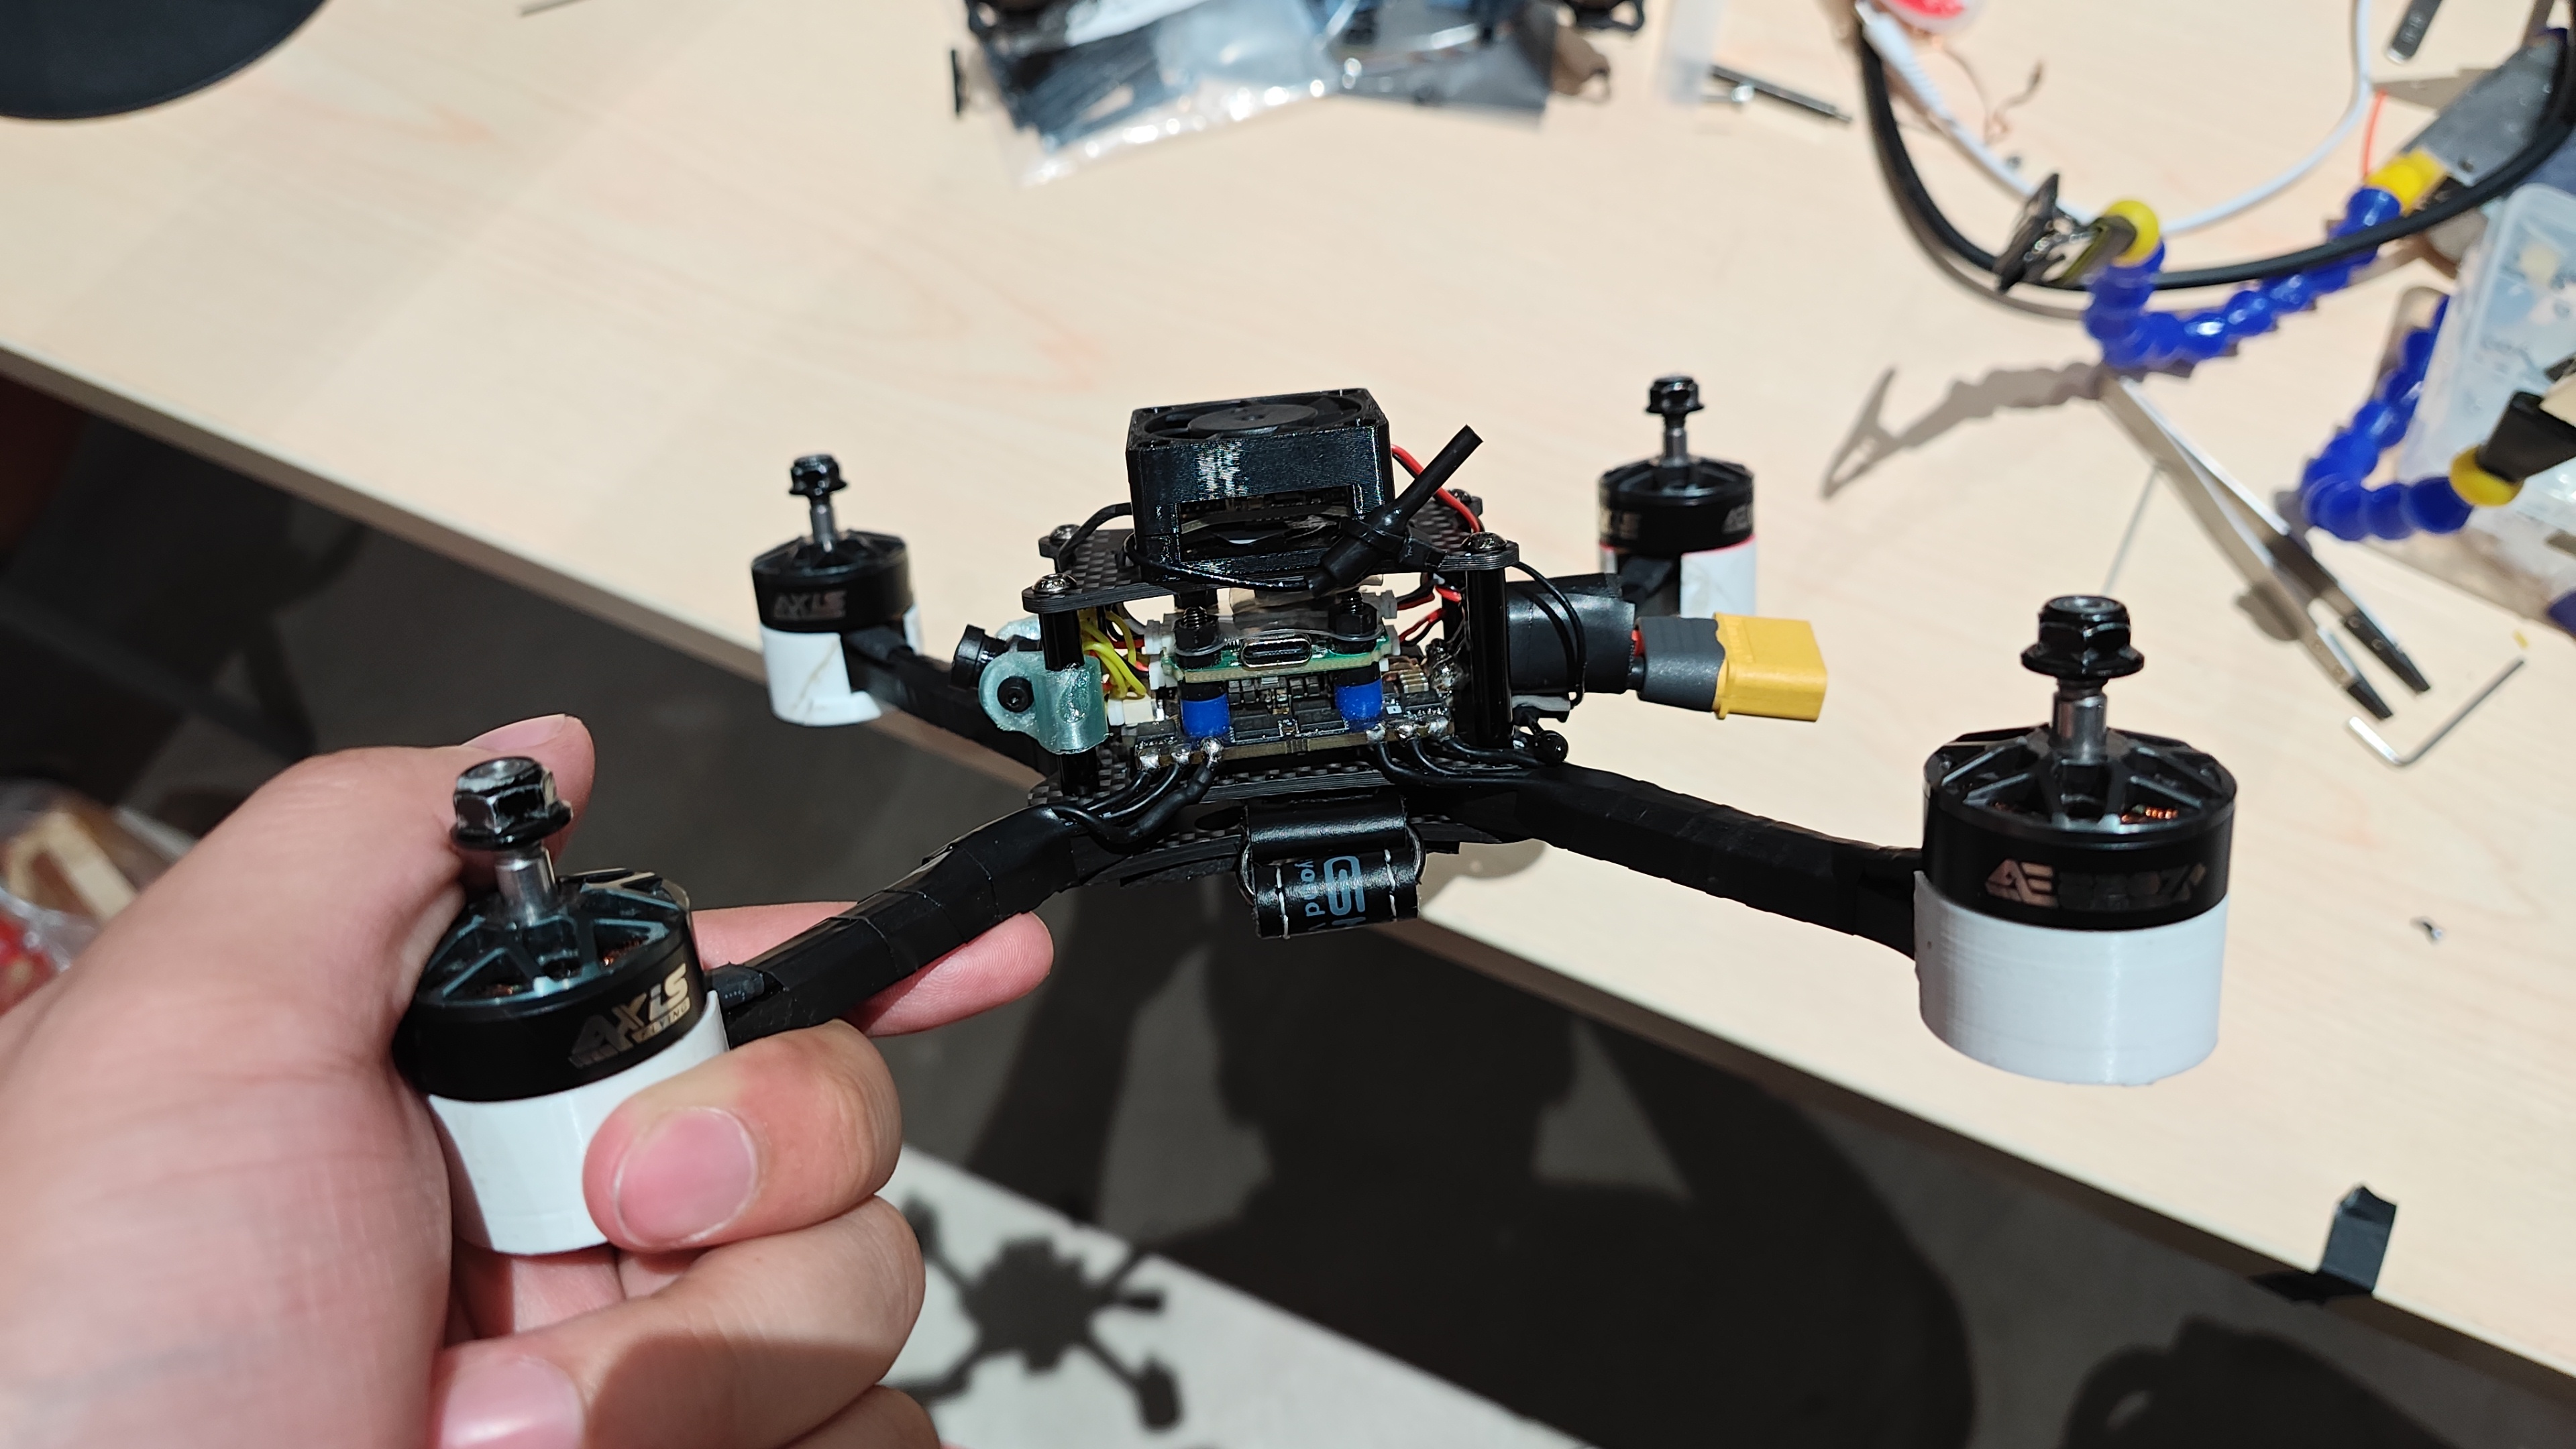
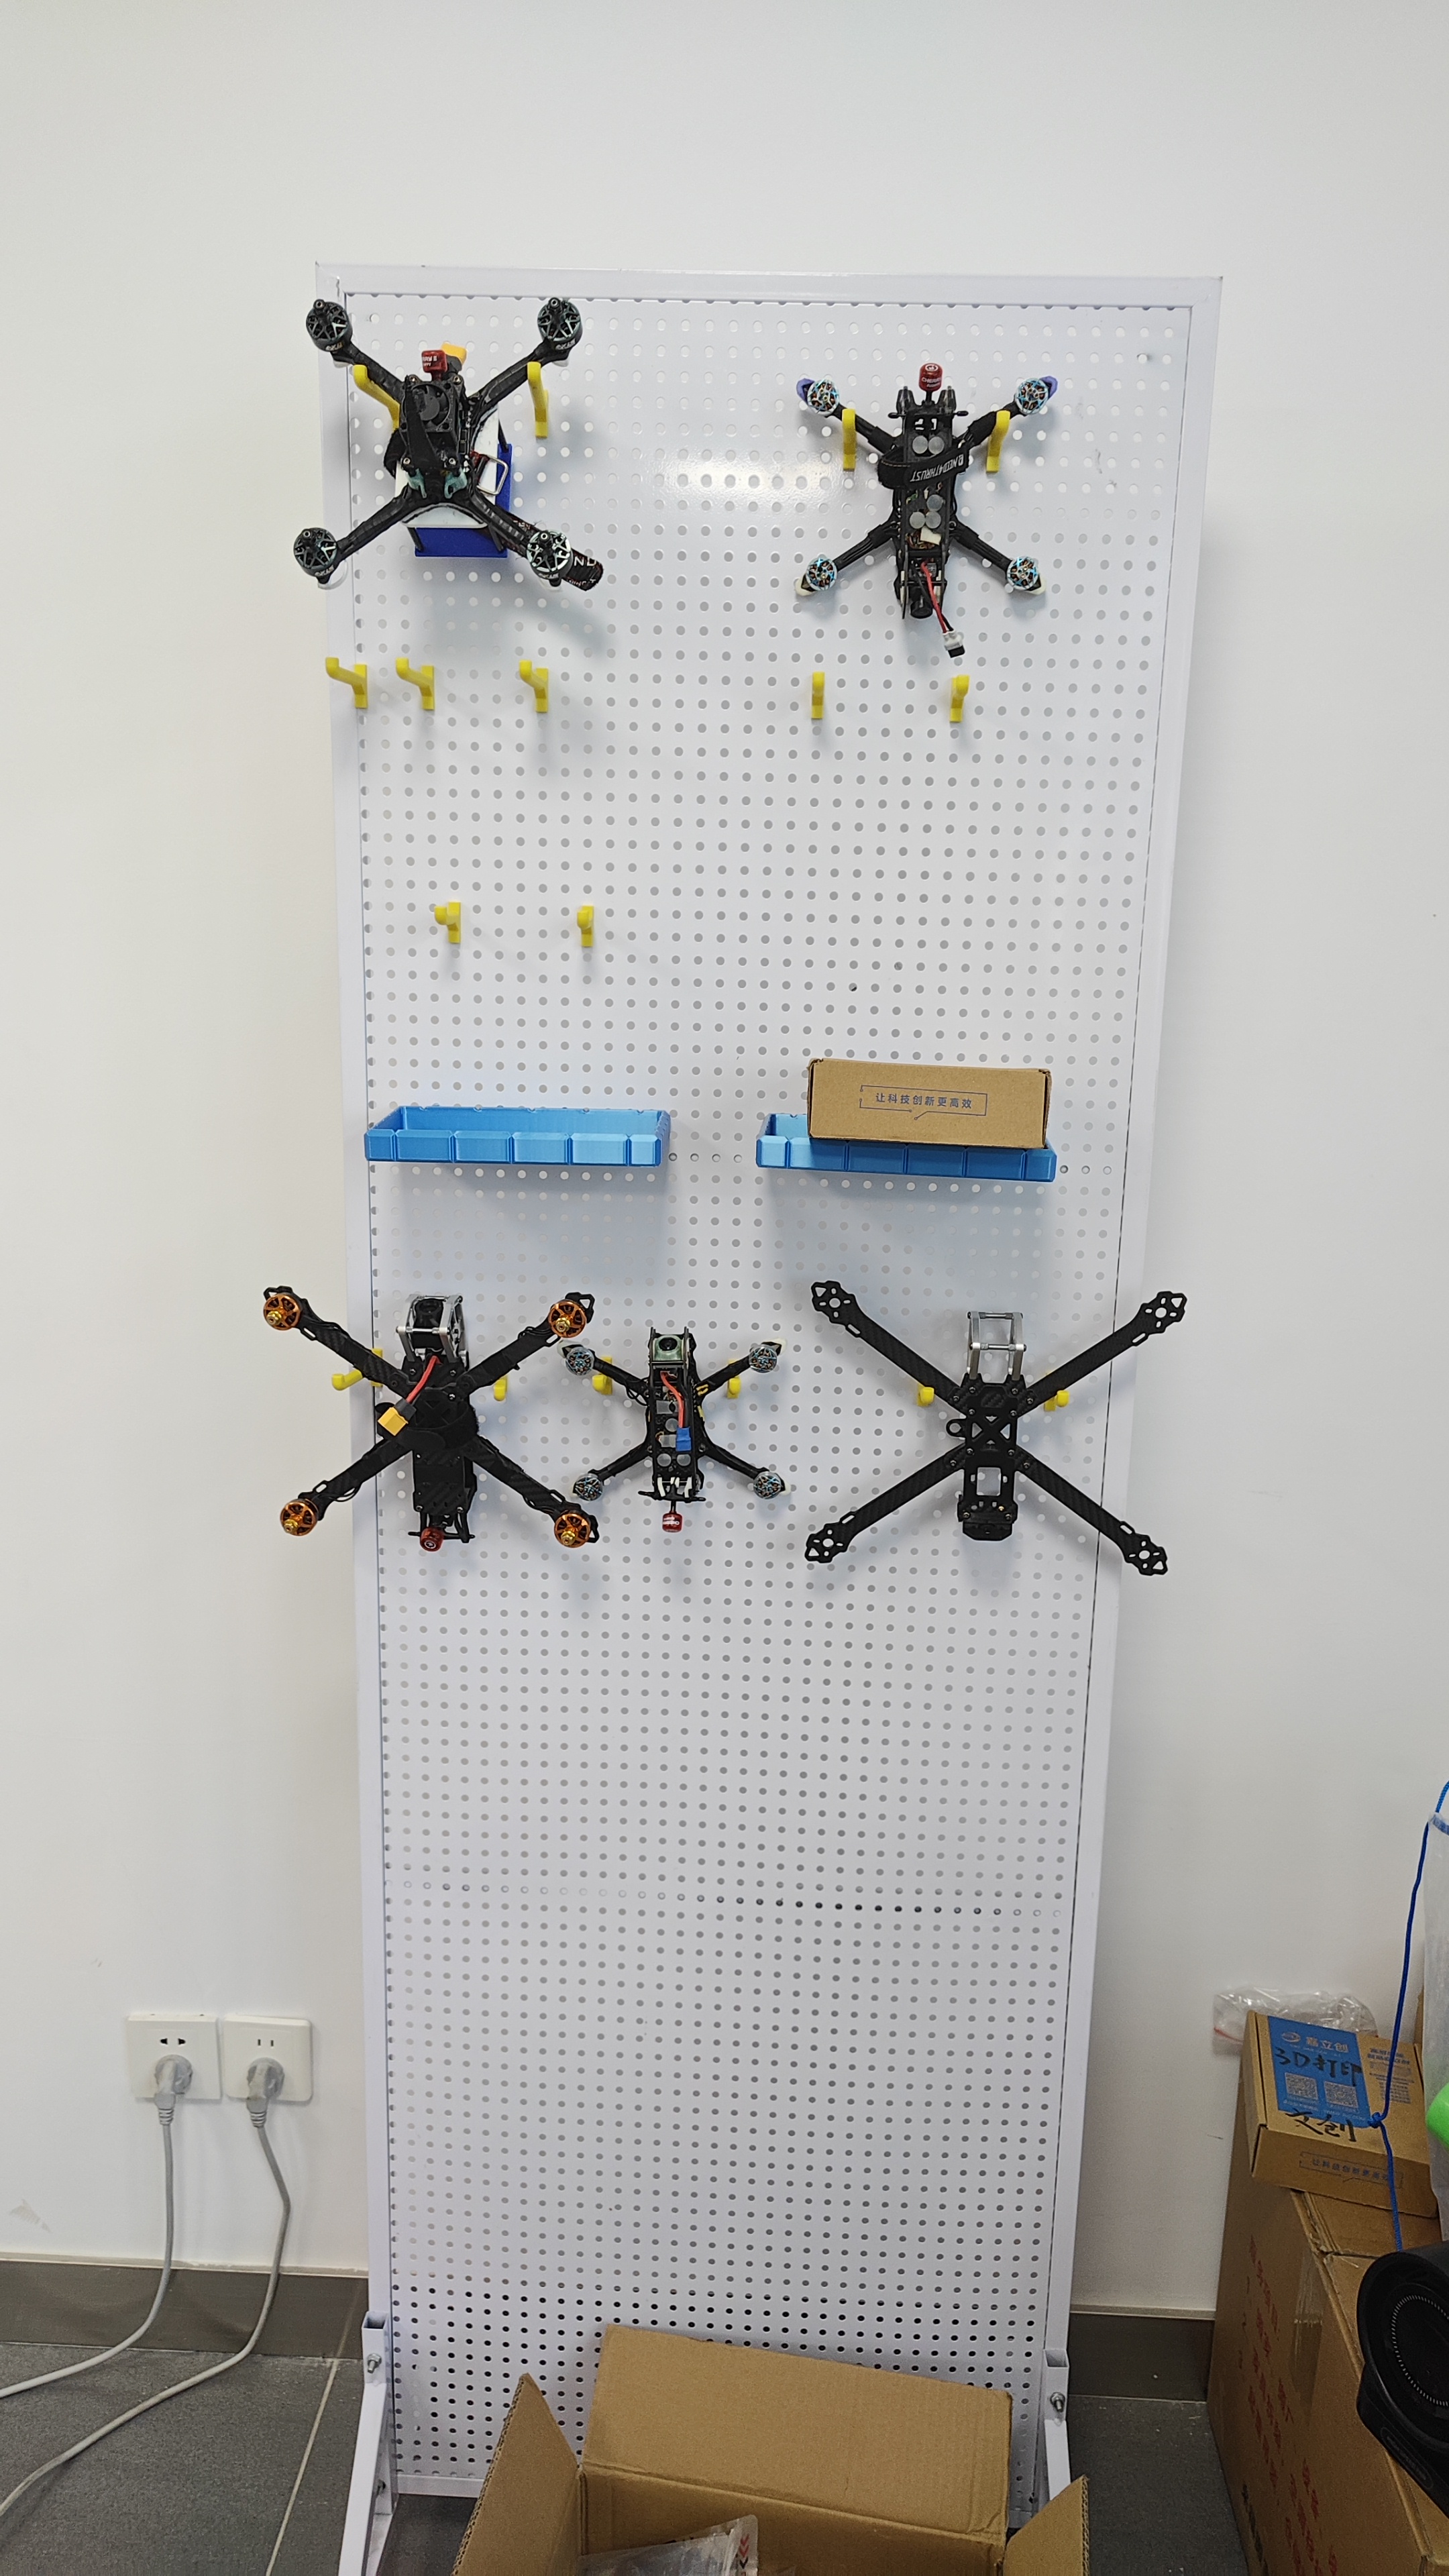
我们的设计是模块化飞机,飞机部分就是普通的5寸穿越机,投掷部分是特别设计的可以容纳沙包的投掷器,他们之间用快拆结构连接。
---
关于飞机,没什么好说的,就是普通的穿越机,5寸,竞速机架,实际上就是去年精准打击使用的飞机改装而来
哦,有一点值得说,就是由于我们一开始的设计,飞手需要看屏幕飞行,但是由于比赛前发生的损坏和一些发现,最后有一个机组的飞机使用的是屏幕飞行,另一个机组使用的还是眼镜。
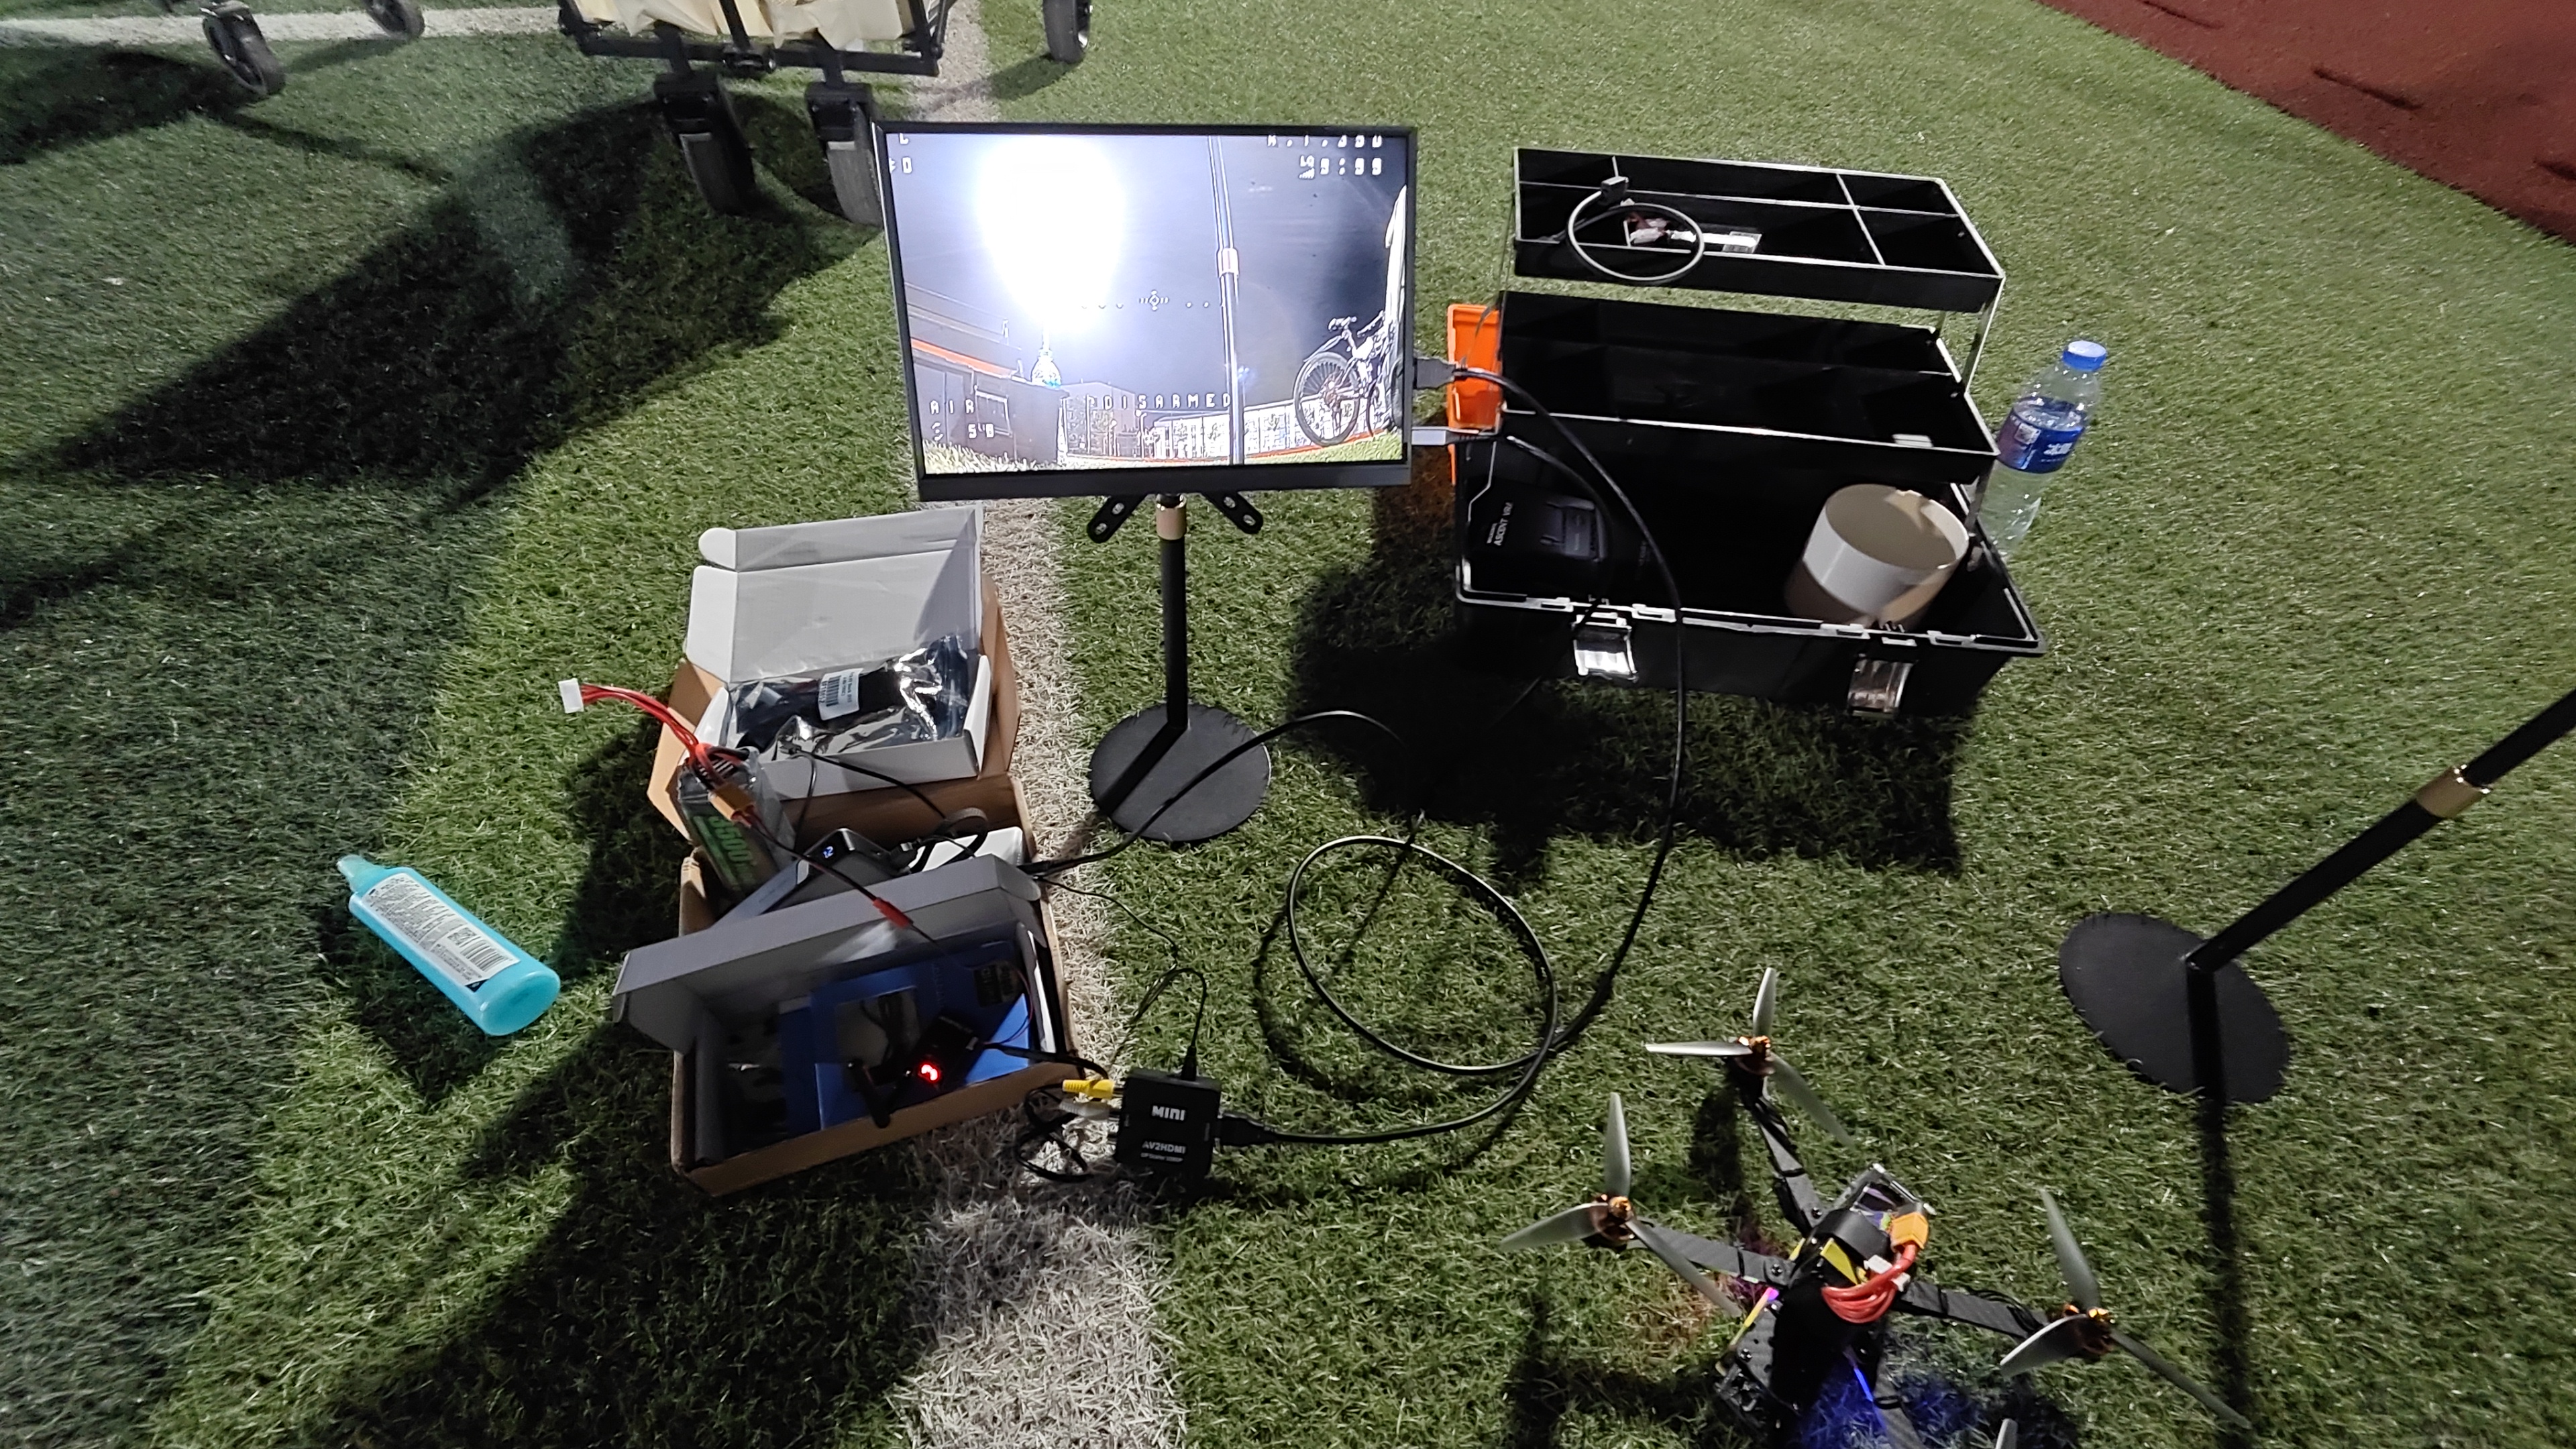
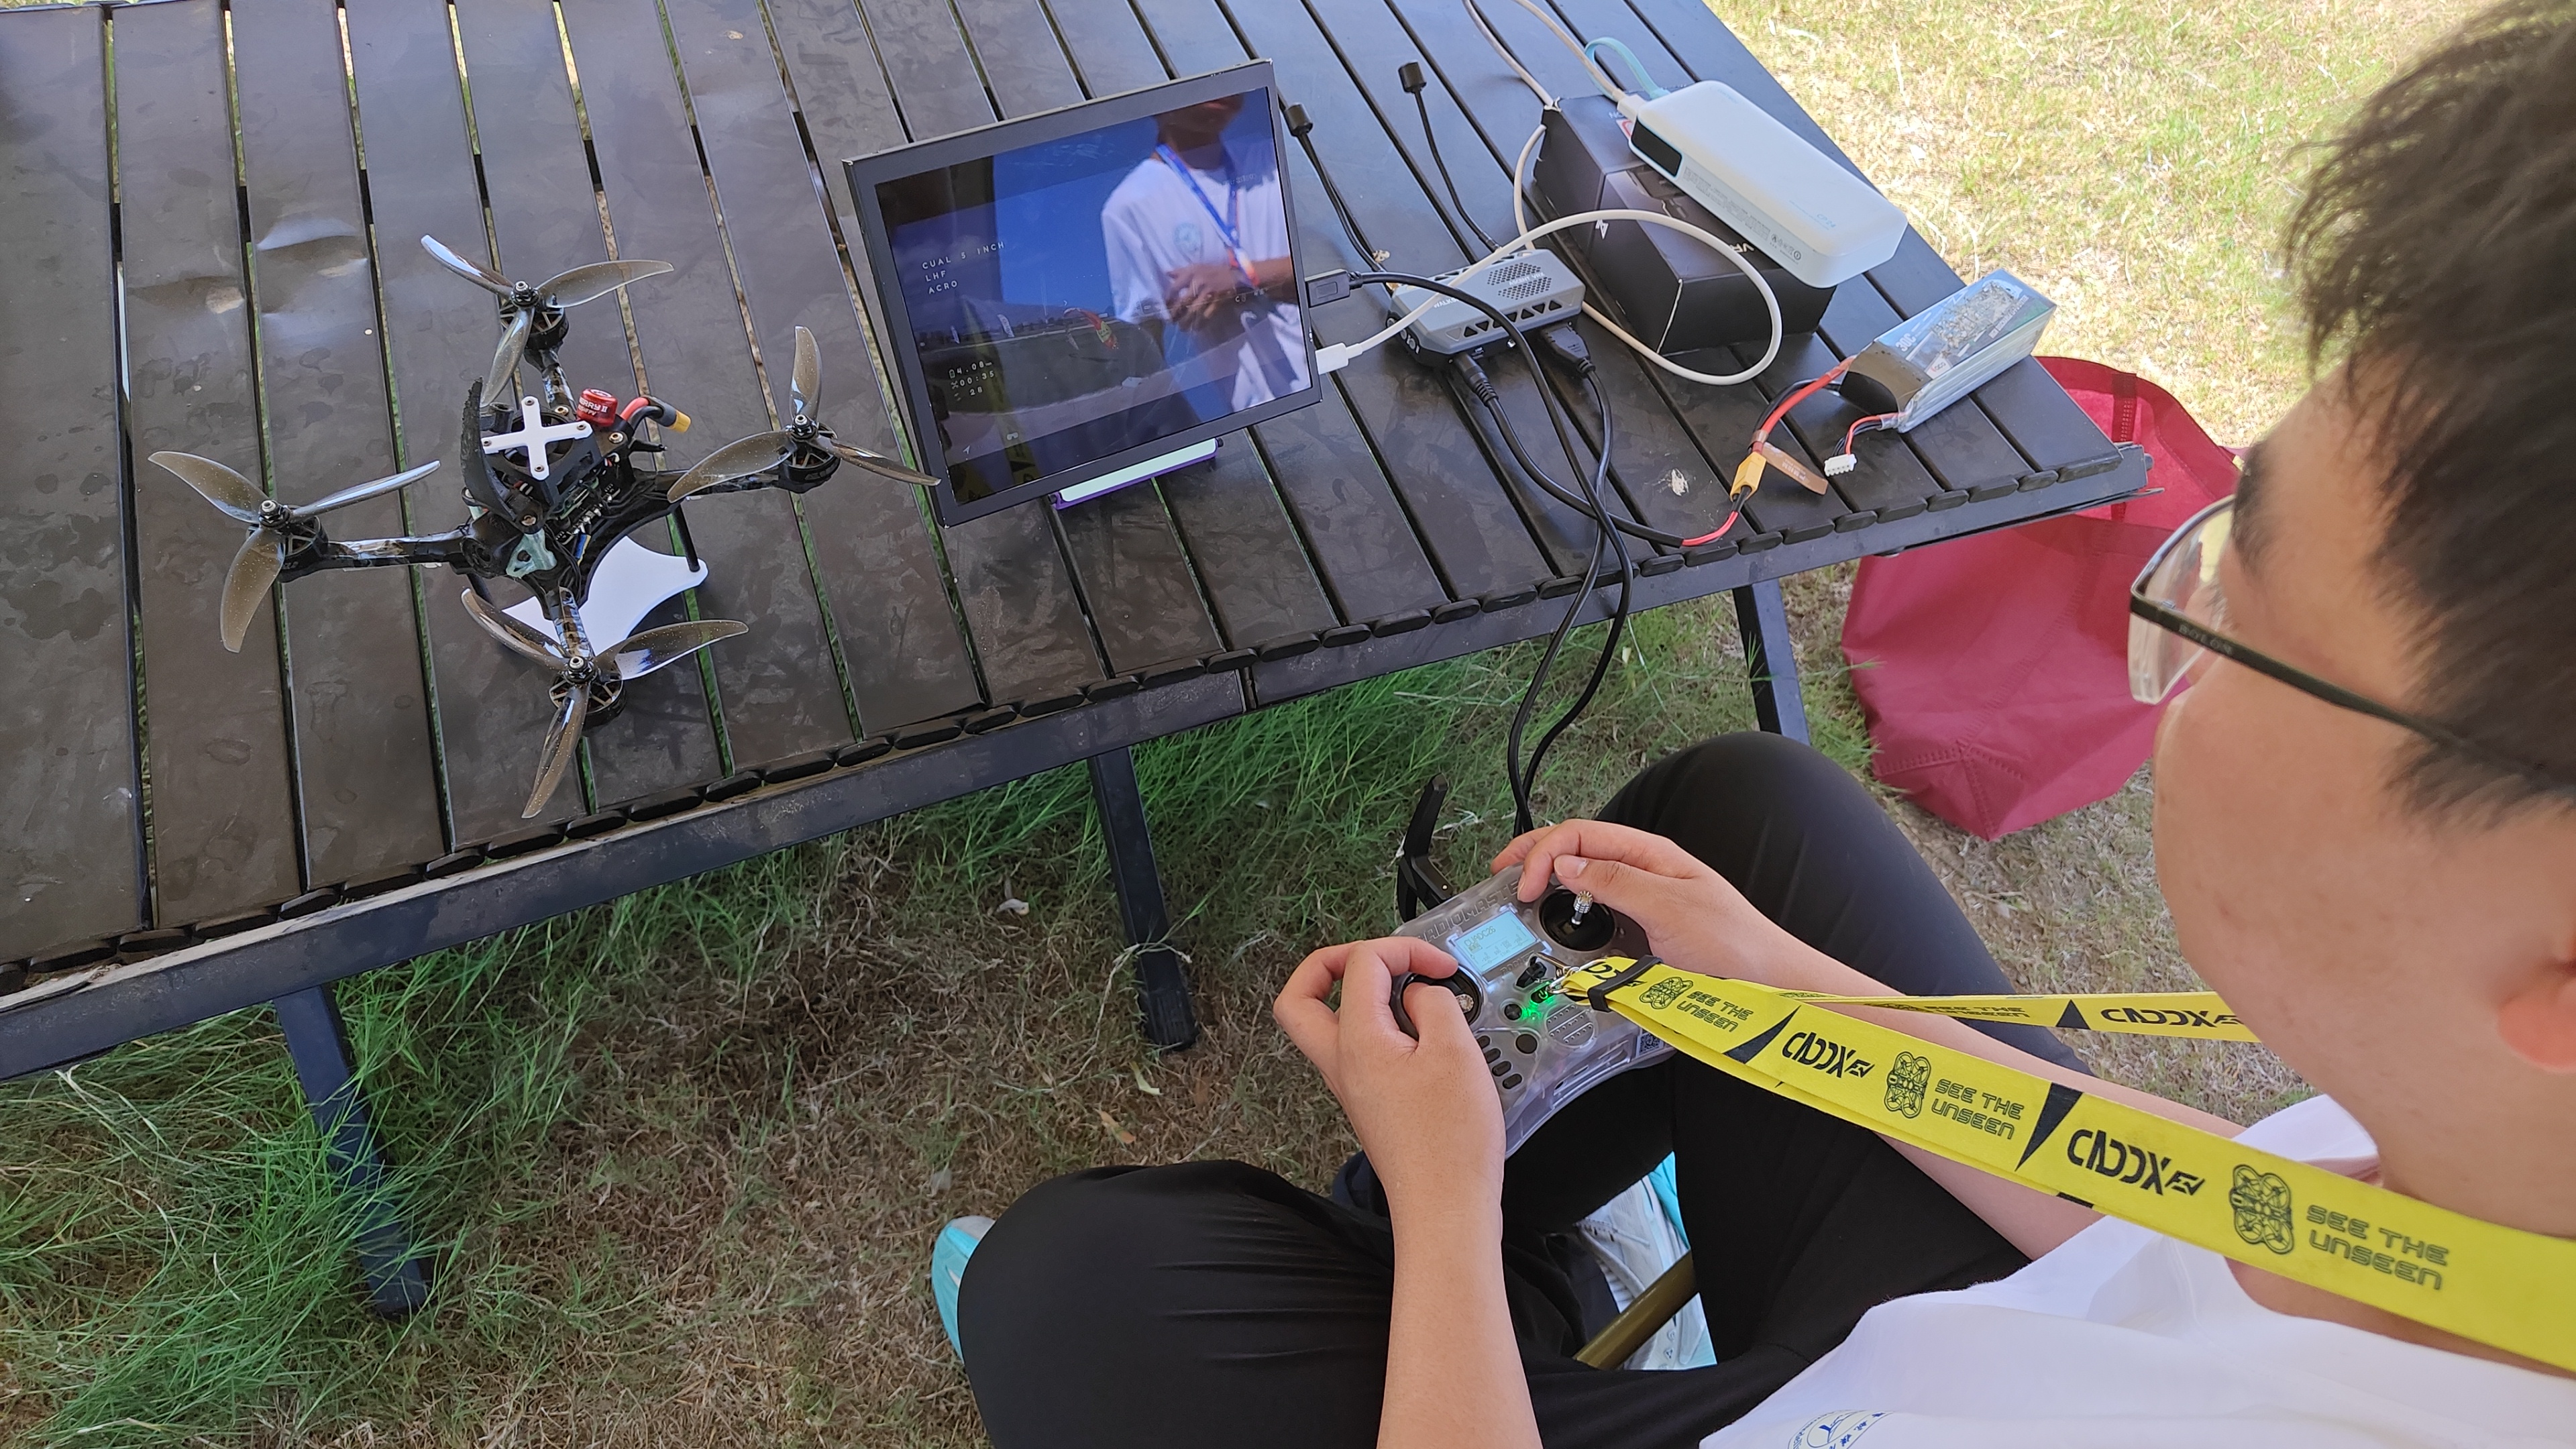
为了实现屏幕飞行,我们原本想用模拟图传接收器配合屏幕,但是传统的模拟图传接收器非常贵,比如肥鲨的,我们使用一套不那么专业的三百多块钱的模拟图传接收器加AV转HDMI转换器加HDMI便携屏来验证,发现效果非常差,经常出现信号断联,初步猜测是由于使用的信号转换器太差,但是无论如何想用这一套肯定会非常贵
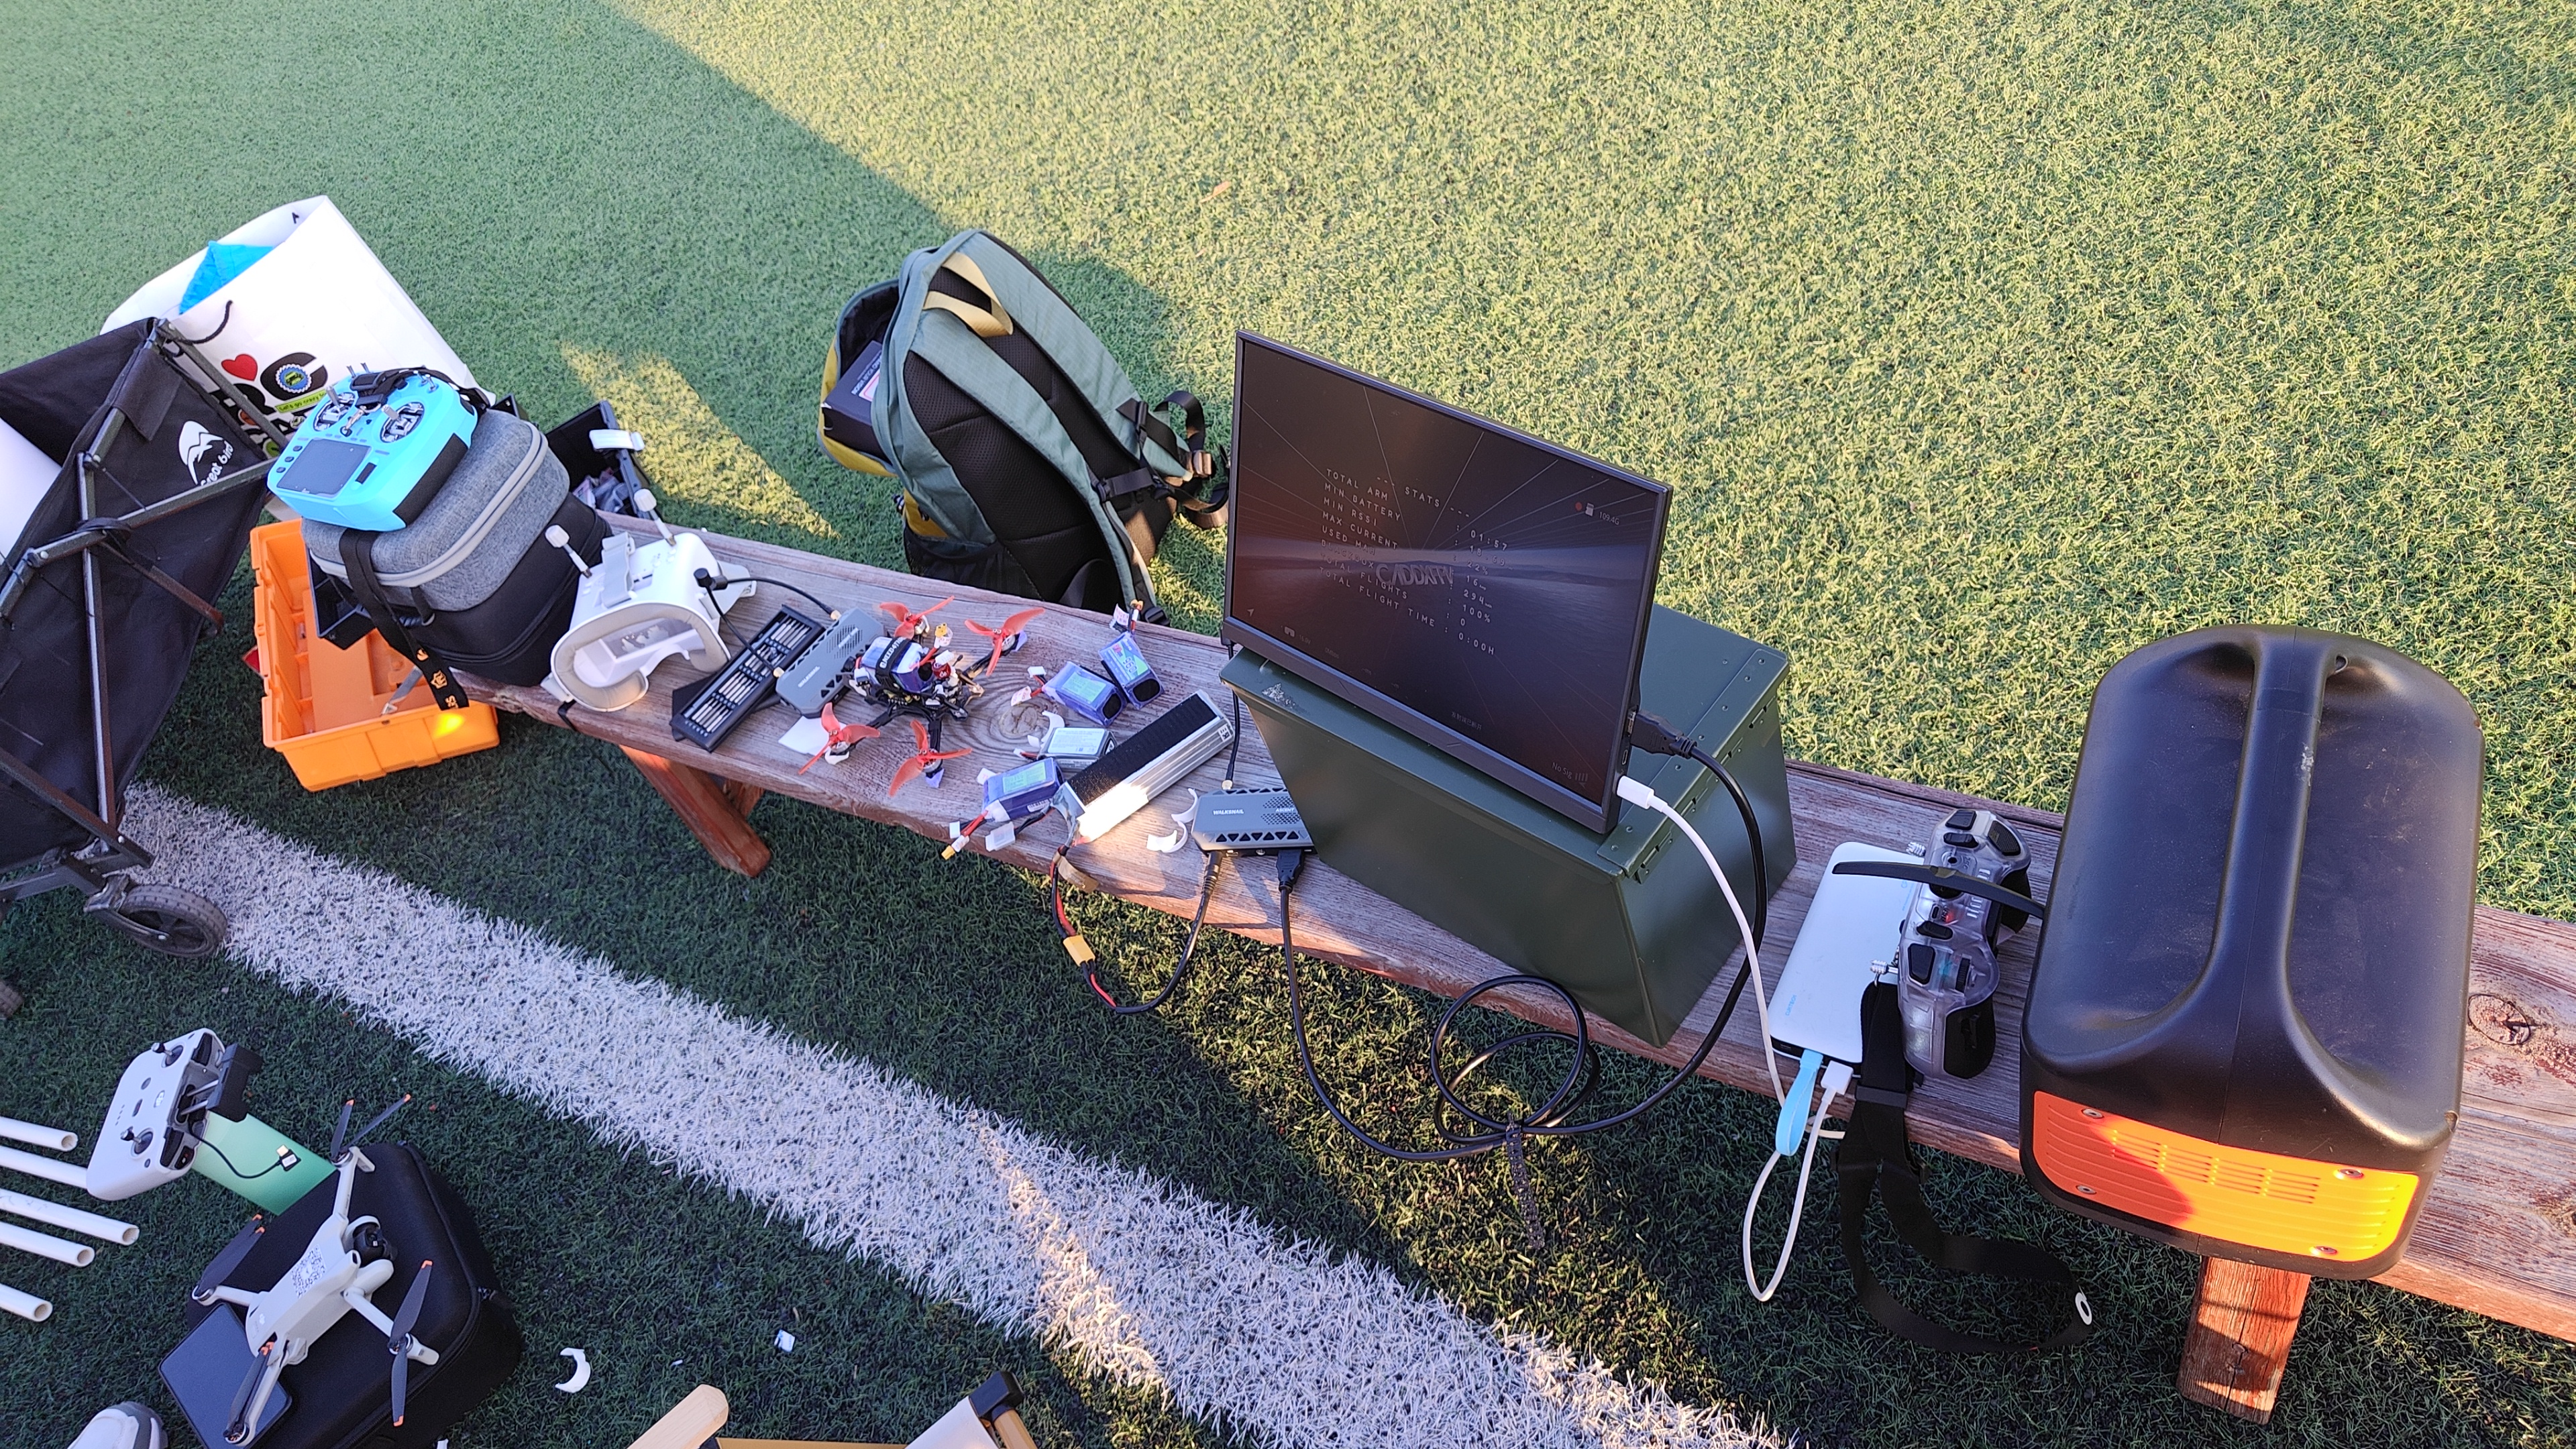
所以我们果断选择放弃模拟图传,改用今年兴起的高清图传新方案,但是最后选择了caddx的ascentlite图传加vrx接收机方案,有原生HDMI输出,刚好配合便携屏,在正式比赛上也就是使用的这一套
---
关于投掷器,这是我们设计的核心,由于比赛流程是飞机先去飞一趟障碍赛道,然后飞回来降落,再装沙包,再起飞直接去投掷沙包
所以我们将飞机和投掷器分为两个独立的模块,两个模块完全独立,分别单独供电,之间没有信号交流
所以飞手只关注飞行,投掷器由另一名投掷手操作,投掷手拿另一个遥控器
值得一说的是,我们的电控软破解了elrs的信号,于是我们使用elrs方案,在投掷器上装了一个stm32加elrs接收机来控制两个舵机,以此实现沙包的释放
但是我们的投掷器最新颖的地方是,我们在它上面放了一个模拟图传,和飞机飞行部分完全独立,这个图传不是给飞手看的,是给投掷手看的,这个图传是垂直向下看的,目的是让投掷手能够在视距外找到投掷时机。
这也解释了为什么前文说飞手想要看屏幕飞行,这样可以在目标桶上悬停的时候偏头看一下投掷手的模拟图传画面来校准位置,但是后来发现飞手看垂直下视画面飞行非常难,所以放弃了,最后的方法是在需要悬停飞行的第二趟飞行前把FPV镜头手动向下掰一下来向下斜视,这个效果还行
---
赛场上发现大部分学校的方案都是非常原始的,穿越机直接装一个投掷器,也就是一个打印机和一个或两个舵机,不可分离,在投掷前需要手动安装沙包,非常费时(我们的快拆模块化能用1秒钟装好),有一些学校使用了双摄像头,可以实现下视悬停,但是依然是全部由飞手操作
使用模块化投掷器和投掷手独控的投掷是我们独有的,但是有一个东西是我们没有想到的,就是北理工使用了gps定点定高悬停,这使得他们即使使用普通投掷器和双摄像头也能实现非常高的投掷准确率
其余队伍的方案都很粗糙很原始就没什么好说的了
---
有一个有趣的事情是7月份北理工的队员其实联系过我,想要来借用我们学校的场地飞行训练,我们当然是非常欢迎的,但是由于我们在校内也是黑飞等等原因,最后这事就不了了之了,在赛场上遇到了才知道他们后来去指导老师的老家去飞了,也是非常可惜,说不定和他们一起训练的时候就能意识到gps的优势了
---
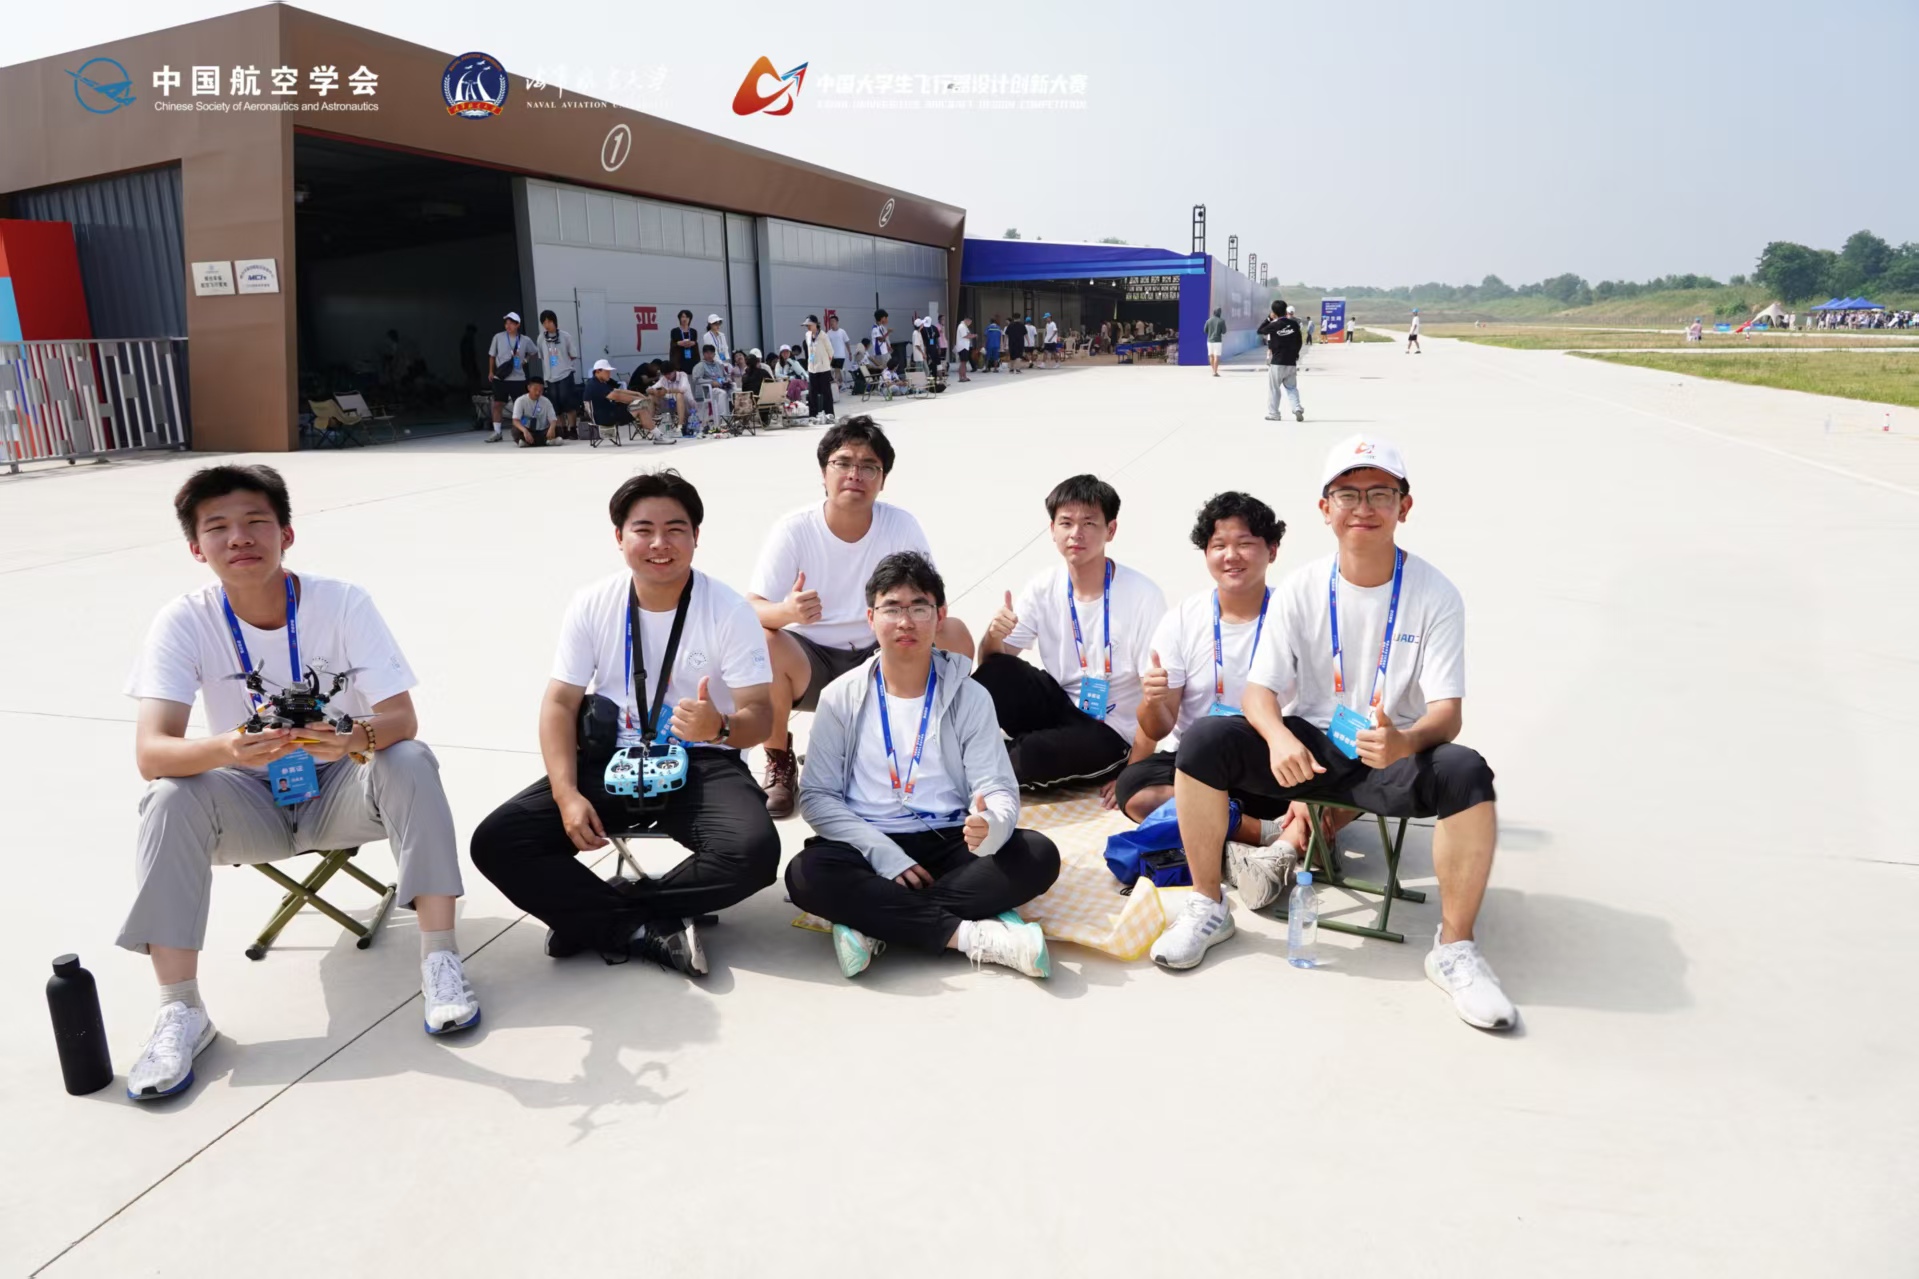
最后呢说一下比赛结果,我们的成绩是机组1第14名耗时117.38秒二等奖,这是我在的机组,我们没有投中。
机组2第31名耗时150秒三等奖,他们投中了中桶。
<video controls style="width:100%; max-width:800px;" src="/uploads/2026/7/1784909515139-510408252.mp4"></video>