blog
•
2026年4月16日
•
190 次阅读
倾转旋翼飞机新型模式转换控制逻辑-倾转旋翼过渡期控制问题解决方案
tech
旋翼面与固定翼面呈30°(拟定)夹角前倾,技术上为单模式,效果上为模式热转换
起飞时旋翼面水平,固定翼面上抬。
此方案的核心优点是模式转换可以随时打断,并且连续提供稳定升力,不会出现自由落体的空窗期。
核心逻辑:
旋翼翼面角度舵机根据当前前进速度旋转,实现与前进速度匹配的旋翼角度,多旋翼模式向前飞行时前进速度增加,旋翼面自动根据速度向前倾转,实现多旋翼与固定翼模式无缝转换。
由固定翼转为多旋翼时减小油门并抬头,空速减小,旋翼倾转角度自动渐渐回零实现返回多旋翼模式。
此外还需要减速板,与油门绑定,用于辅助从固定翼模式转换回旋翼。
从速度为30km/h到60km/h为逐渐倾转速度区间(速度视具体机型而定)。
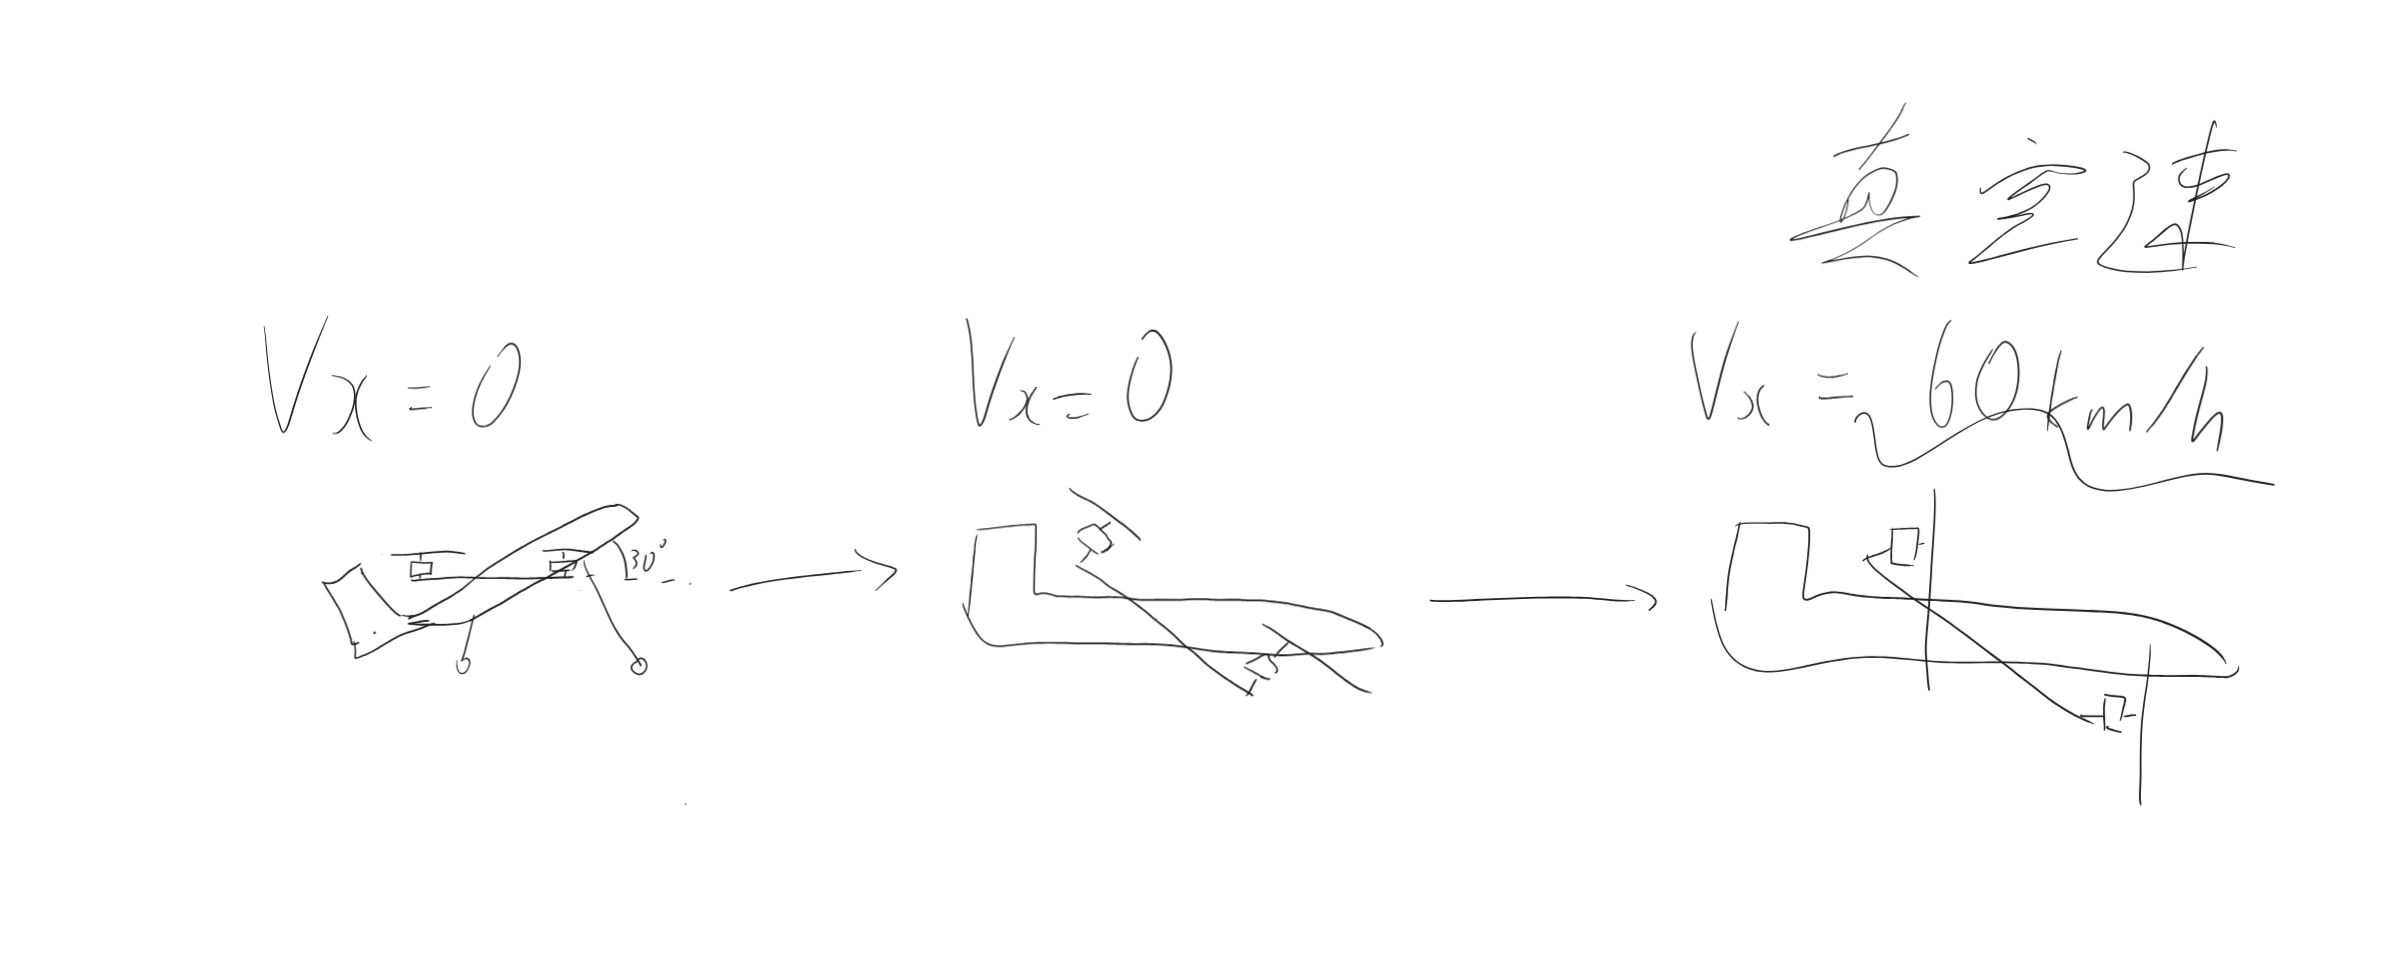
注意事项:
需要设置紧急按钮,用于紧急将旋翼舵机调回旋翼角度。
当然是4个电机一起转动,不然开发难度依旧和传统的一样高。
2026-4-26
-
倾转角度控制时会参考飞控的加速度方向,如果飞控加速度计指示飞机向前移动,舵机倾转绝不会回转,以此来避免由于空速计不准或者乱跳空速可能造成的舵机反复跳和失控问题。
对于固定翼机身的舵面控制,利用PX4固件的功能,将舵机直接插在多旋翼固件模式的飞控上,将摇杆映射到舵机上,其实控制舵机逻辑和一般固定翼是一样的。
脚本连接和操控问题,使用树莓派作为机载电脑增加一个树莓派拓展板以获得更多串口,由于多旋翼模式的px4固件不支持空速计,将空速计直接插在树莓派上,由树莓派计算空速并操控4个总线舵机,此外,树莓派还和飞控交换数据,提取飞控加速度计、气压计等数据作为计算空速的参考。也可能额外引入PID实时调参项目(https://github.com/YCwithoutbrain/microLLM_trainer-dronePID)。
机载电脑和飞控的通信使用mavlink协议的参数提取和写入功能。
2026-6-18:
-
经过多次实验发现重大缺陷,此控制逻辑在模式转换途中,比如旋翼转了10°的时候,旋翼们还是使用的多旋翼的操控逻辑,本来是故意利用这样的设计的,但是忽略了水平分力。
最直观的危害是,中间过程中打杆滚转会使一侧的电机加速,比如右侧电机加速,但是1号电机此时有倾角,加速后比3号电机水平方向的推力大,导致飞机向左偏航自旋。
加上固定翼舵面在低速时无舵效的问题。
初步提出两个改进方法:
1.取消主旋翼参与姿态控制,用小旋翼代替舵面。
2.添加主旋翼刚开始倾转就退出姿态控制只提供推力。即只联动油门,其他不变,这种方法高效但是依赖于本逻辑第一条的“旋翼面与固定翼面呈30°(拟定)夹角前倾”,需要以此逻辑在多旋翼模式下中间过程以前获得足够的空速使固定翼舵面有舵效。
2026-9-11
-
Well 这是我昨天新想出来的倾转逻辑
其实,就是可以简单想象成一个穿越机,但是装了一副固定翼机翼
ok,需要提前解释的是,这个想法受到超高速穿越机启发,就是那种能飞到600km/h的那种穿越机,很明显这种穿越机飞到这个速度的时候旋翼面已经几乎是垂直于地面了。如果,我给这样的穿越机装上固定翼面,它应该可以在几十公里每小时的速度下也保持平飞,我知道这和之前俄乌战场上出现的穿越机装翼面来增程很像,因为我想的就是和他们一样的,但是,他们的装法是角度固定的,这样飞行效率也固定了,所以,我的想法很简单,在他们的基础上,能够调整固定翼面的角度,以达到最高的效率。
还有一个需要提前解释的是,在-1-的全阶段和-2-的第一阶段,旋翼面或者说穿越机本体,是和固定翼面可以相对自由转动的,而固定翼面在此基础上被控制以保持水平,这是为了使飞机在水平加速的时候阻力最小升力合适。所以旋翼面是可以转动到与固定翼面垂直,这样旋翼的力就变成了类似传统固定翼的推力,但是依然有控制飞机姿态的能力。
还有一点,穿越机使用airmod可以自动保持当前角度,穿越机不会因为铰链出力控制固定翼面的水平而被干扰。
OK解释完之后再看,这是一个大方向,但是有两个不同的做法:
-1-穿越机+固定翼面,但是固定翼面和穿越机之间用铰链或者什么东西活动连接,但是保持固定翼面永远保持水平(当然不是纯水平,有几度的攻角),这个做法下,飞机全程只有一个飞行模式,也就是一架穿越机,和普通的穿越机没有区别,控制固定翼面水平的系统和穿越机系统完全独立。
-2-还是穿越机+固定翼面,还是固定翼面和穿越机之间用铰链或者什么东西活动连接,但是穿越机和固定翼面可以被锁定,于是这样这架飞机有两个飞行模式,在起飞和低速阶段和刚刚提到的方法-1-一致,保持固定翼面的水平,但是可以选择在任何时刻(任何角度)下将铰链锁定,如果是在旋翼面和固定翼面有个锐角的时候锁定,这就和俄乌战场上的增程穿越机没有区别了,如果是在旋翼面和固定翼面垂直的时候锁定,这就是一架固定翼飞机了,升力可以完全由固定翼面提供,而旋翼的力由对抗重力的拉力变为推力,这个时候也就没有固定翼面保持水平这一项控制了,飞机可以去做一般固定翼可以做的机动动作,显然比永远水平的固定翼面更容易转弯。
这一套飞行在起飞和低速阶段显然和穿越机没有区别,所以可以由穿越机模式负责起飞和加速,达到一定速度的时候自然切换成固定翼模式了,即是倾转旋翼,这是目前我能想出来的最好的架构,因为这一套全程可操控,没有过渡期,没有操作真空期,而且能实现100%效率的旋翼->推力的转换,没有死重。
需要补充的是,你可以很容易注意到前文没有提到过固定翼面的舵面,因为我根本没打算加,由于穿越机的结构一直存在,可以直接由穿越机旋翼差速来控制姿态。但是,舵面其实是一个可选项,但是需要特别设置:在-1-中,加上舵面单纯的没有意义,因为固定翼面会保持水平;在-2-中,舵面可以在固定翼模式下起效,值得注意的是,在穿越机模式,也就是起飞和低速阶段下,舵面不会起效,因为低速,所以舵面只有在固定翼模式下会起效,也正式因为如此,可以在固定翼模式下只用舵面而不是穿越机来控制姿态,但是,当然,同时使用舵面和穿越机也可以控制姿态,唯一要注意的是,穿越机旋翼面转动到垂直于固定翼面的时候,操纵轴就变了,Y轴没变所以俯仰控制不受影响,X轴变成垂直向下了也就是原先Z轴的位置,所以滚转变成了偏航,Z轴同理,偏航变成了滚转,所以,这需要特别设置,要么在固定翼模式下把旋翼差速锁定停用,旋翼变成只提供推力,由舵面提供姿态控制,要么舵面的操控变成和垂直的穿越机一样,交换两个轴。
2026-9-15
-
昨天又想到一种比较取巧的方法,这实在太简单了但是有效
简而言之,就是一架标准的复合翼,正常起飞和转换模式,但是等已经成为固定翼模式之后,把旋翼倾转过去
其实这一句话就说完了,也想不到啥要补充的,可能就是旋翼要先停转或者锁定差速(旋翼别动杆)然后再倾转然后再起转,然后就没了
那么分析一下,这样为什么全程可控:
首先一阶段和过渡阶段是和一般复合翼完全一致的,由旋翼负责起飞和过渡阶段维持升力并在有效舵效空速之前控制姿态;二阶段也就是固定翼模式不需要旋翼的升力和姿态控制了,所以旋翼这个时候停转(比如飞机达到失速速度的1.33倍的时候),然后旋翼倾转,完全倾转到达位置后再起转加入推力
要注意的是旋翼在空中停转再起转后就不再参与姿态控制,后者完全由舵面控制,也正因如此,旋翼的控制轴系只在倾转之前存在,所以不存在倾转轴系翻转问题
需要补充一点,这架“复合翼”是依然有专门的推力桨的,所以这架飞机应该有4个旋翼组成全倾转旋翼部分,和一个固定的推力桨提供水平推力,所以一阶段和过渡阶段这一部分和复合翼逻辑一致(以4+1架构举例,实际上2+1应该也行或许还更高效)
还有一点补充,这一次的结构和2026-9-11那次的完全不一样,这次的旋翼全部是安装在平行于固定翼的同一平面上的,倾转只在旋翼桨叶或电机末端进行,机臂固定不动,也就是说所有旋翼倾转完成之后飞机会变成传统多发固定翼类似的结构
真的需要分析吗……这不是一眼可控,因为这就是纯纯的复合翼技术,没啥可说的了😂
当然这种模式的一大优势是简单易懂,另一大优势就是模式转换迅速,你可以在想要从固定翼转换回多旋翼的时候,提前把旋翼转回来,然后起转旋翼并让旋翼接管升力和姿态控制,然后把推力桨降油门或者停转,飞机就自然回到多旋翼模式了